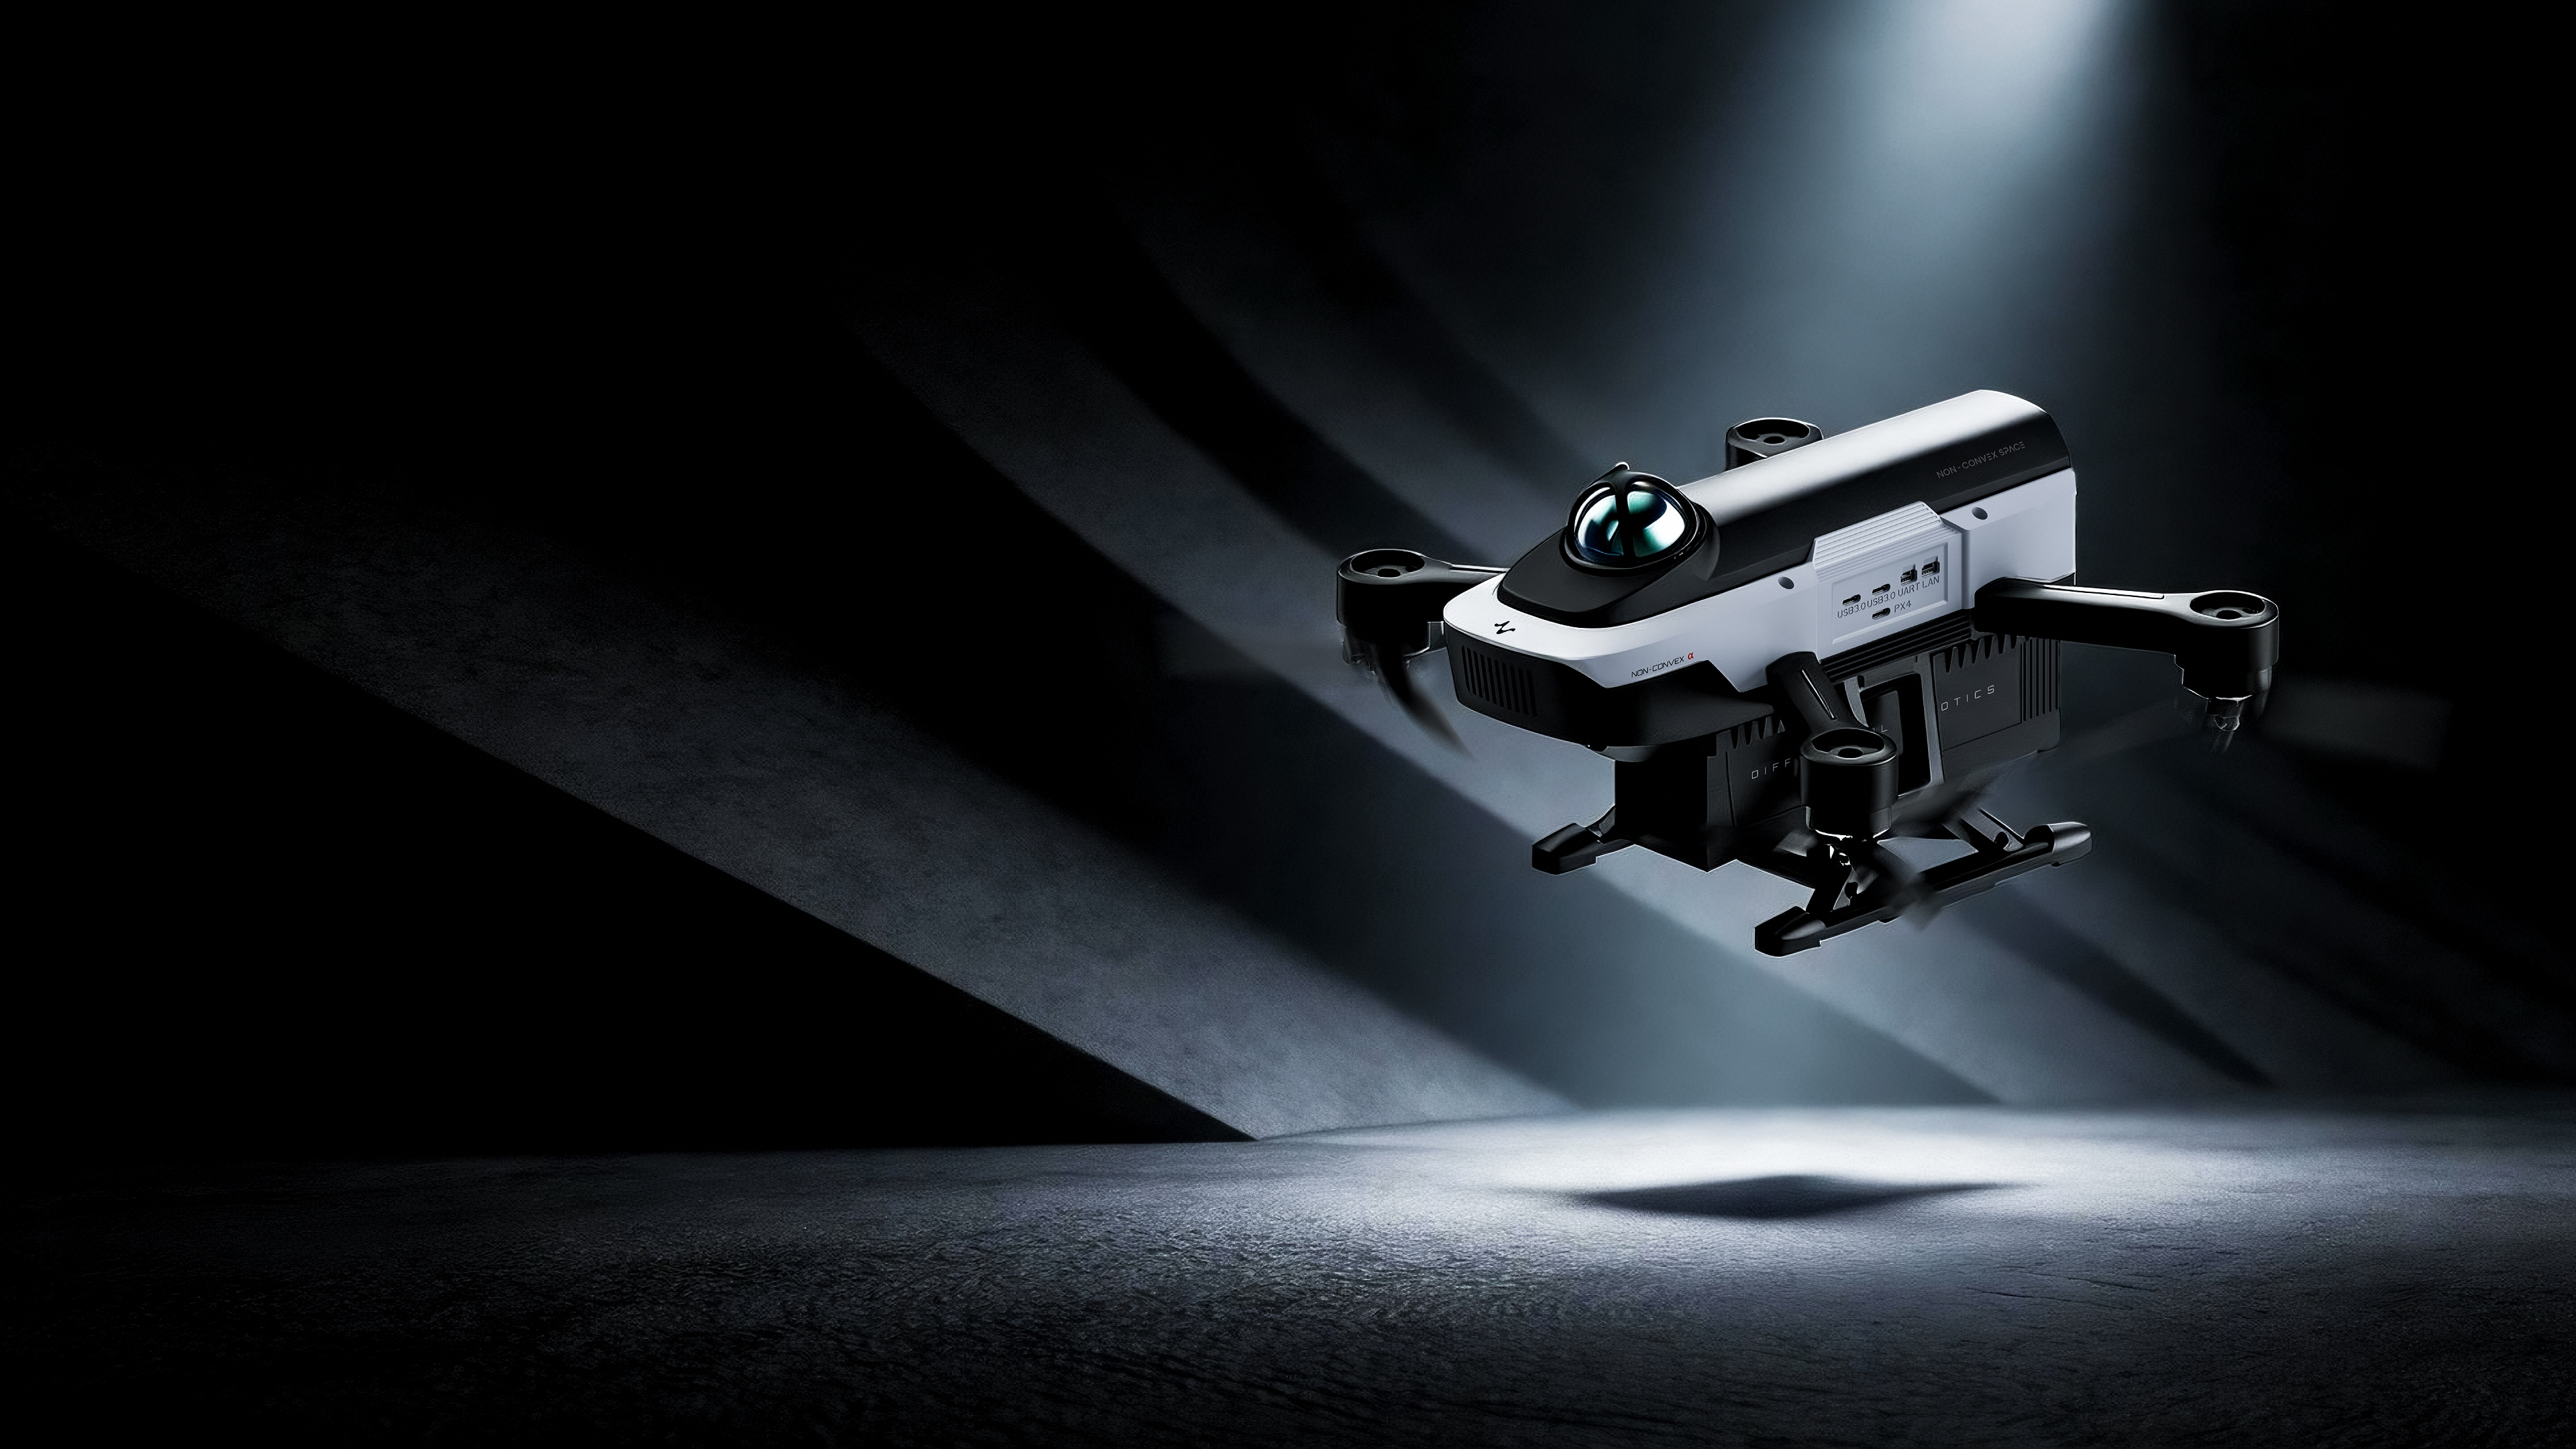
教育科研飞行机器人 非凸-α Pro

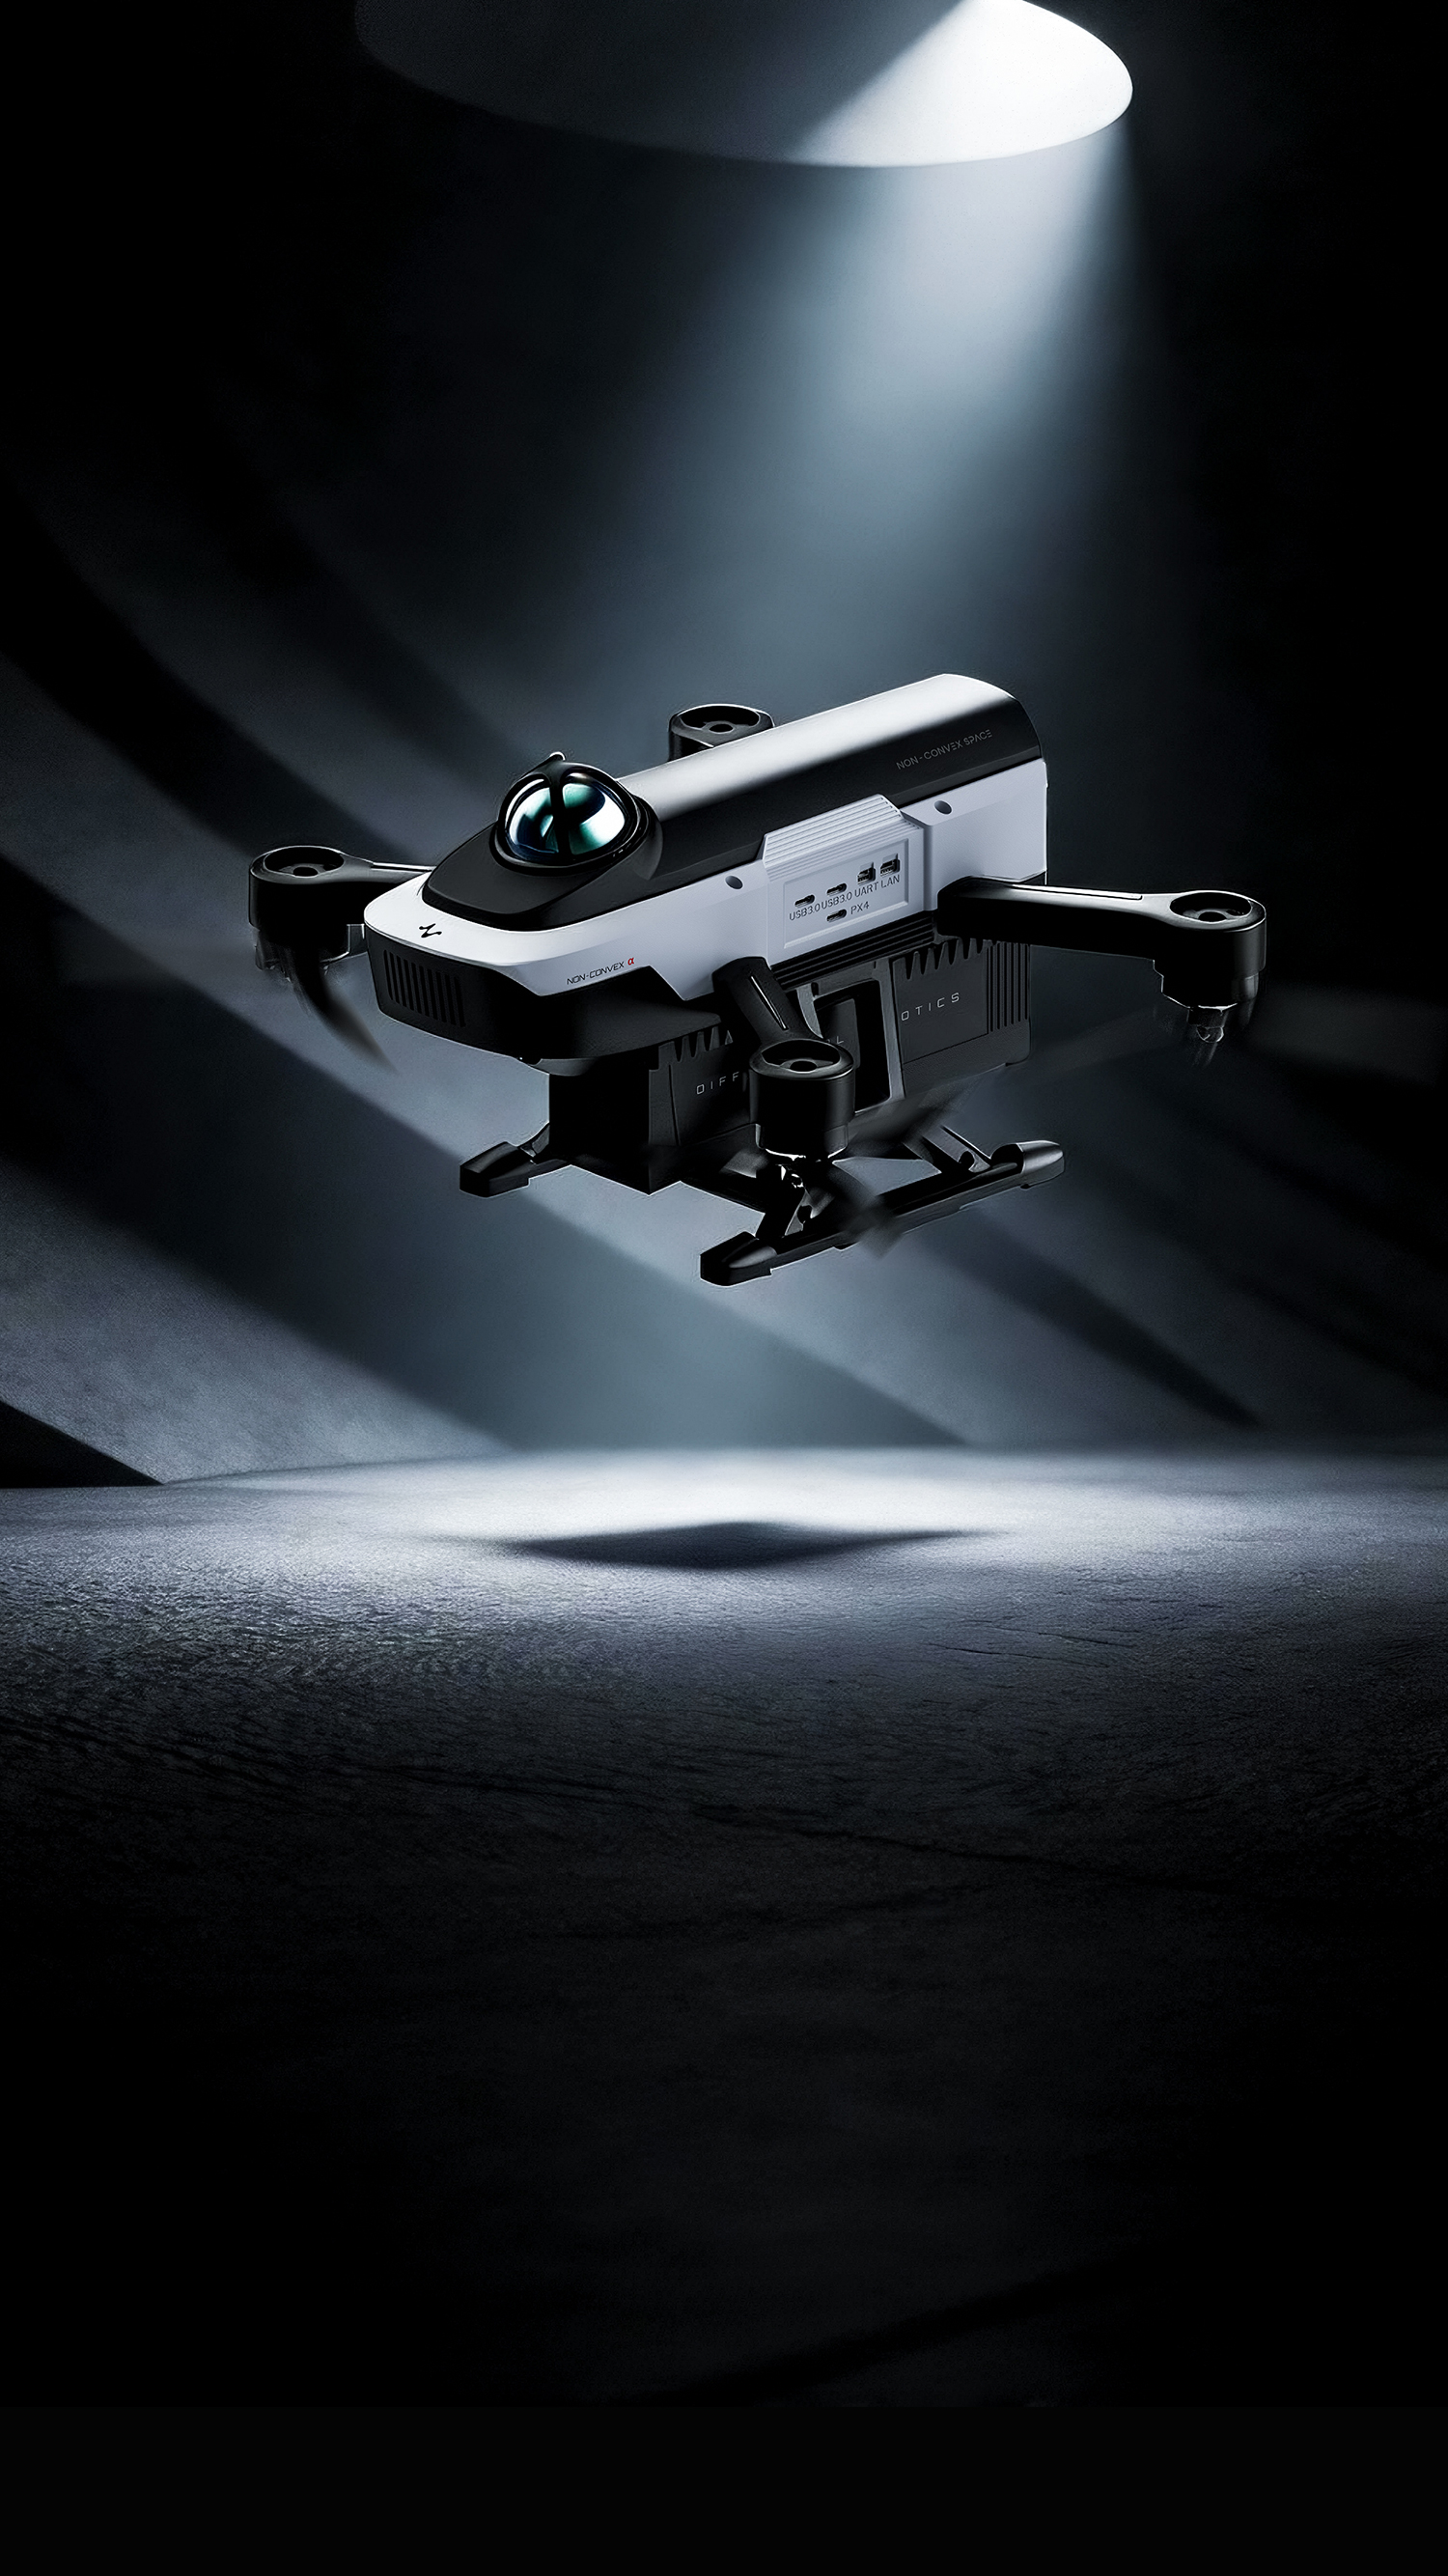
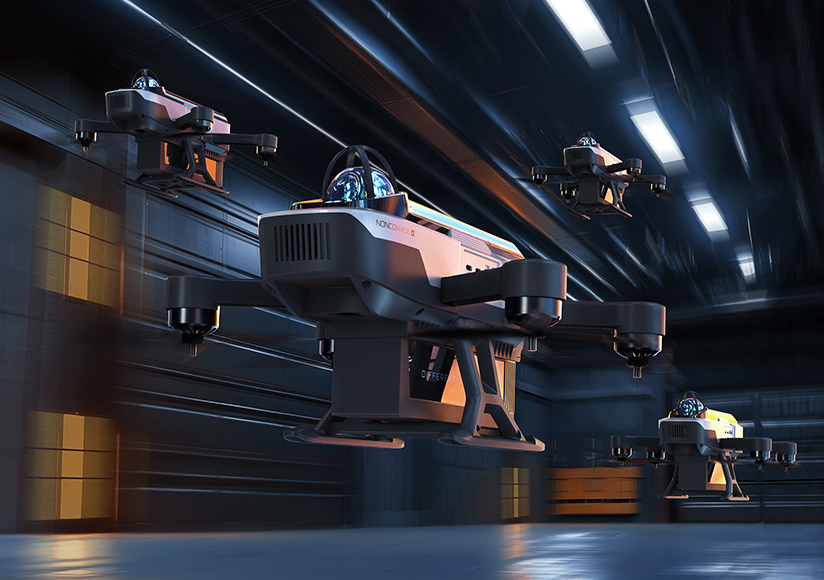
非凸-α Pro是一款聚焦飞行机器人教育科研领域的通用可扩展实验平台,拥有端到端自主导航、分布式集群协同等核心功能,可广泛应用于科研验证、教学实践、工程实训、学科竞赛及专业建设等多种场景。
产品亮点
图标
图标
图标
图标
全类型拓展外设接口
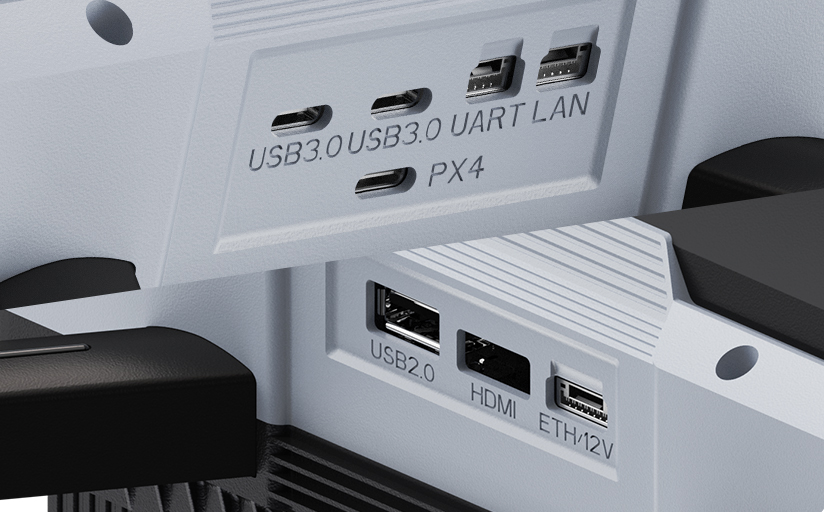
配备多路以太网、串口、USB、Type-A、Type-C等10+个接口,可便捷接入视觉传感、UWB定位、自组网、毫米波雷达、GPS定位等各类模块。
自研算法升级
搭载自研Diff-VLN语义导航、Diff-YOPO端到端自主规划、Diff-Navigation高稳定导航、Diff-Swarm分布式集群。自主性、敏捷性、可靠性全面升级。
机身防护强化
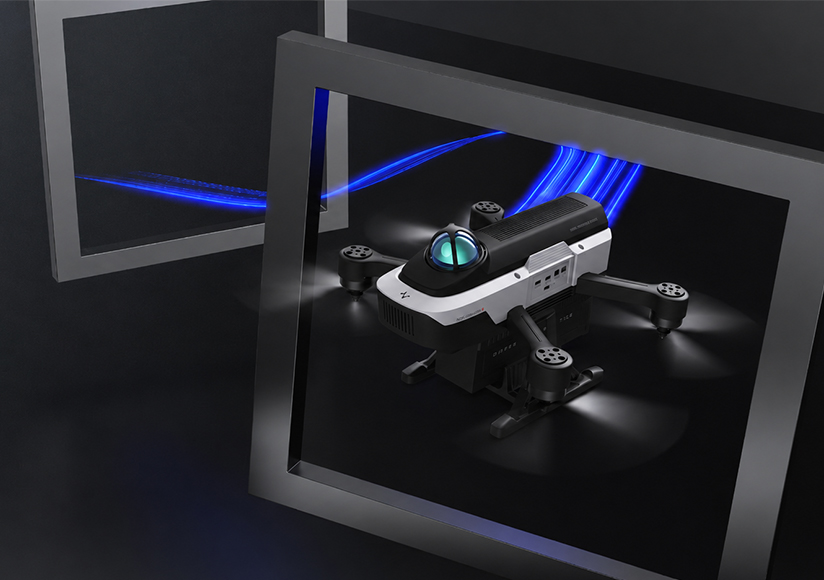
整机外壳采用一体开模,结构纵横加强;搭配超高韧性脚架、碳纤维机身,可有效保护核心器件。该结构已通过标准跌落测试验证,强度较上一代提升一倍以上。
极简部署
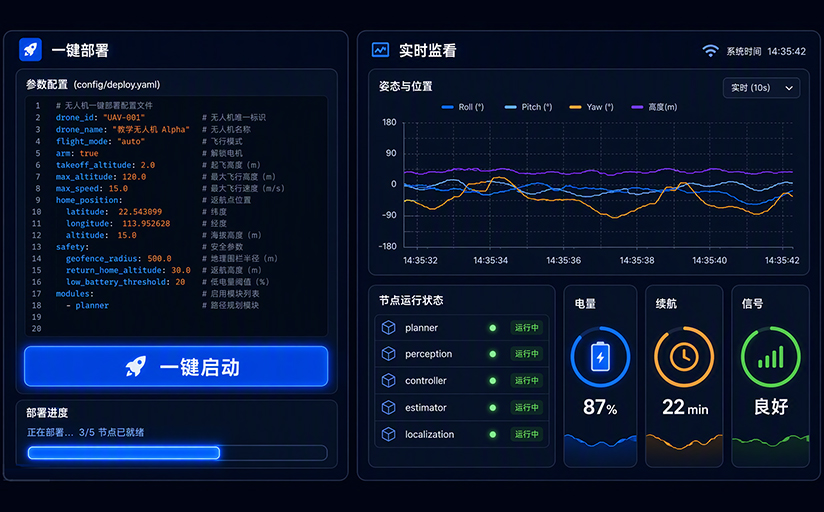
单份配置文件统一管理全部参数,快速启动系统。
产品功能
Diff-VLN 语义导航
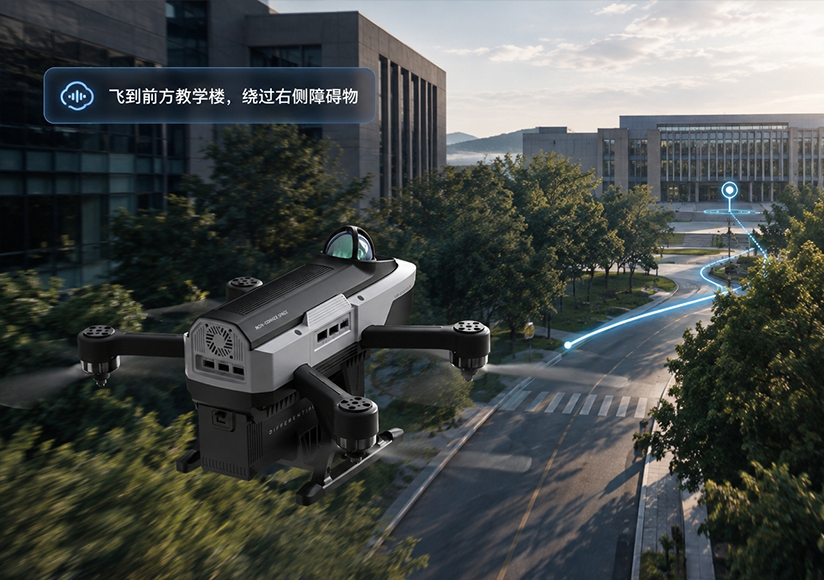
从“看到”到“看懂”,从“执行指令"到“理解意图”。 长程导航行为一致,真机可复现。
Diff-YOPO 端到端自主导航
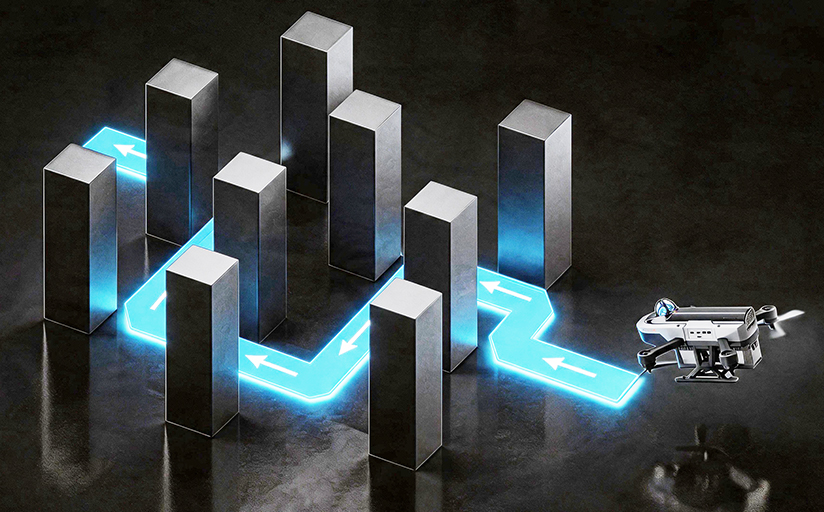
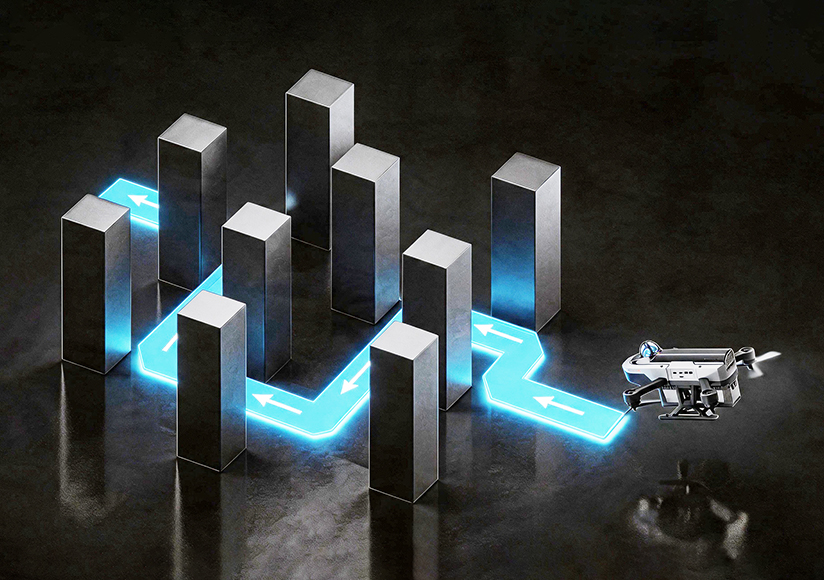
不建图,不搜索,一次前向推理直接出轨迹,让自主飞行更快、更轻量、更可靠。
Diff-Navigation 高稳定导航
从EGO-Planner进化而来,复杂环境里飞得稳、高速留足安全余量。开源版真正可改、可验证;闭源版可靠性再升级。
Diff-Swarm 分布式集群
源自 Science Robotics 封面的竹林集群飞行,无中心调度、无人工干预,动态维系编队、全域搜索追踪,大规模协同稳定可控。
产品参数
基本参数
激光雷达
机载电脑
电池/飞控
选配相机
基本参数
重量
≤1.5kg(裸机)
尺寸
376 mm × 422 mm × 186 mm (长×宽×高;无桨保)
最大起飞重量
3kg
续航时间
16 min
系统环境
Ubuntu 20.04/ ROS noetic
选配传感器
单目相机/双目相机
工作环境温度
0℃~40℃
外壳材料
PC/ABS
激光雷达
激光波长
905 nm
FOV (视场角)
水平360°;竖直 -7° ~ 52°
点云精度
测距随机误差(1σ):≤2cm(@10m);小于等于3cm(@0.2m) 角度随机误差(1σ):≤0.15°
近处盲区
0.1 m
点云输出
200,000 点/秒 (200 kpts/s)
点云帧率
10 HZ
IMU
内置IMU型号:ICM40609
测距随机误差(1σ)
≤2cm (@10m)、≤3cm (@0.2m)
角度随机误差
≤0.15°
量程
40m@10%反射率、70m@80%反射率
机载电脑
型号
NVIDIA Jetson Orin NX 16GB
算力
100 TOPS
CPU
8 核 Arm® Cortex®-A78AE v8.2 64 位 CPU/ 2MB L2 + 4MB L3
GPU
1024 NVIDIA® CUDA® Cores & 32 Tensor Cores
拓展接口
右侧:USB-A 2.0*1、HDMI*1、GH1.25(UART)*1;左侧:USB-C 3.0*2、GH1.25(LAN)*1、USB-C 2.0(PX4)*1; 尾部:尾部:XT30-公(备份电源)*1、XT30-母(对外供电12V)*1、XT30-母(对外供电24V)*1
电源适配
DC 9-36V Power Adaptor
内存
16GB 128-bit LPDDR5 102.4GB/s
电池/飞控
电池类型
锂聚合物电池 (LiPo)
电池容量/能量
6000 mAh/131.4wh
充电速度
最大支持1C充电
标称/满充电压
21.9V/25.2V
重量(含外壳)
700g
IMU
BMI088/BMI088 (Dual)
气压计
SPL06
MCU
STM32H743VIH6 @480 MHz
RAM/Flash
1056 KB/2048 KB
选配相机
单目视场角
水平90°
单目分辨率
1920*1080@30fps
单目最大图像帧率
120fps
双目测量范围
0.3~3m
双目深度FOV
水平87°±3°、垂直58°±1°
双目深度图像
最高1080*720@90fps
双目深度精度
2m处误差<2%
双目RGB图像
最高1920*1080@30fps