



轻小型科教飞行机器人 非凸-C5
非凸-C5面向高校教学与科研实践,集成激光雷达、单目相机与机载计算平台
搭载Diff-Planner自主导航、Faster-LIO定位建图算法。机身轻巧紧凑,支持算法二次开发与DIY外壳,配套免费C5实操课程,助力从课堂学习到飞行验证的实践探索。
搭载Diff-Planner自主导航、Faster-LIO定位建图算法。机身轻巧紧凑,支持算法二次开发与DIY外壳,配套免费C5实操课程,助力从课堂学习到飞行验证的实践探索。
产品亮点

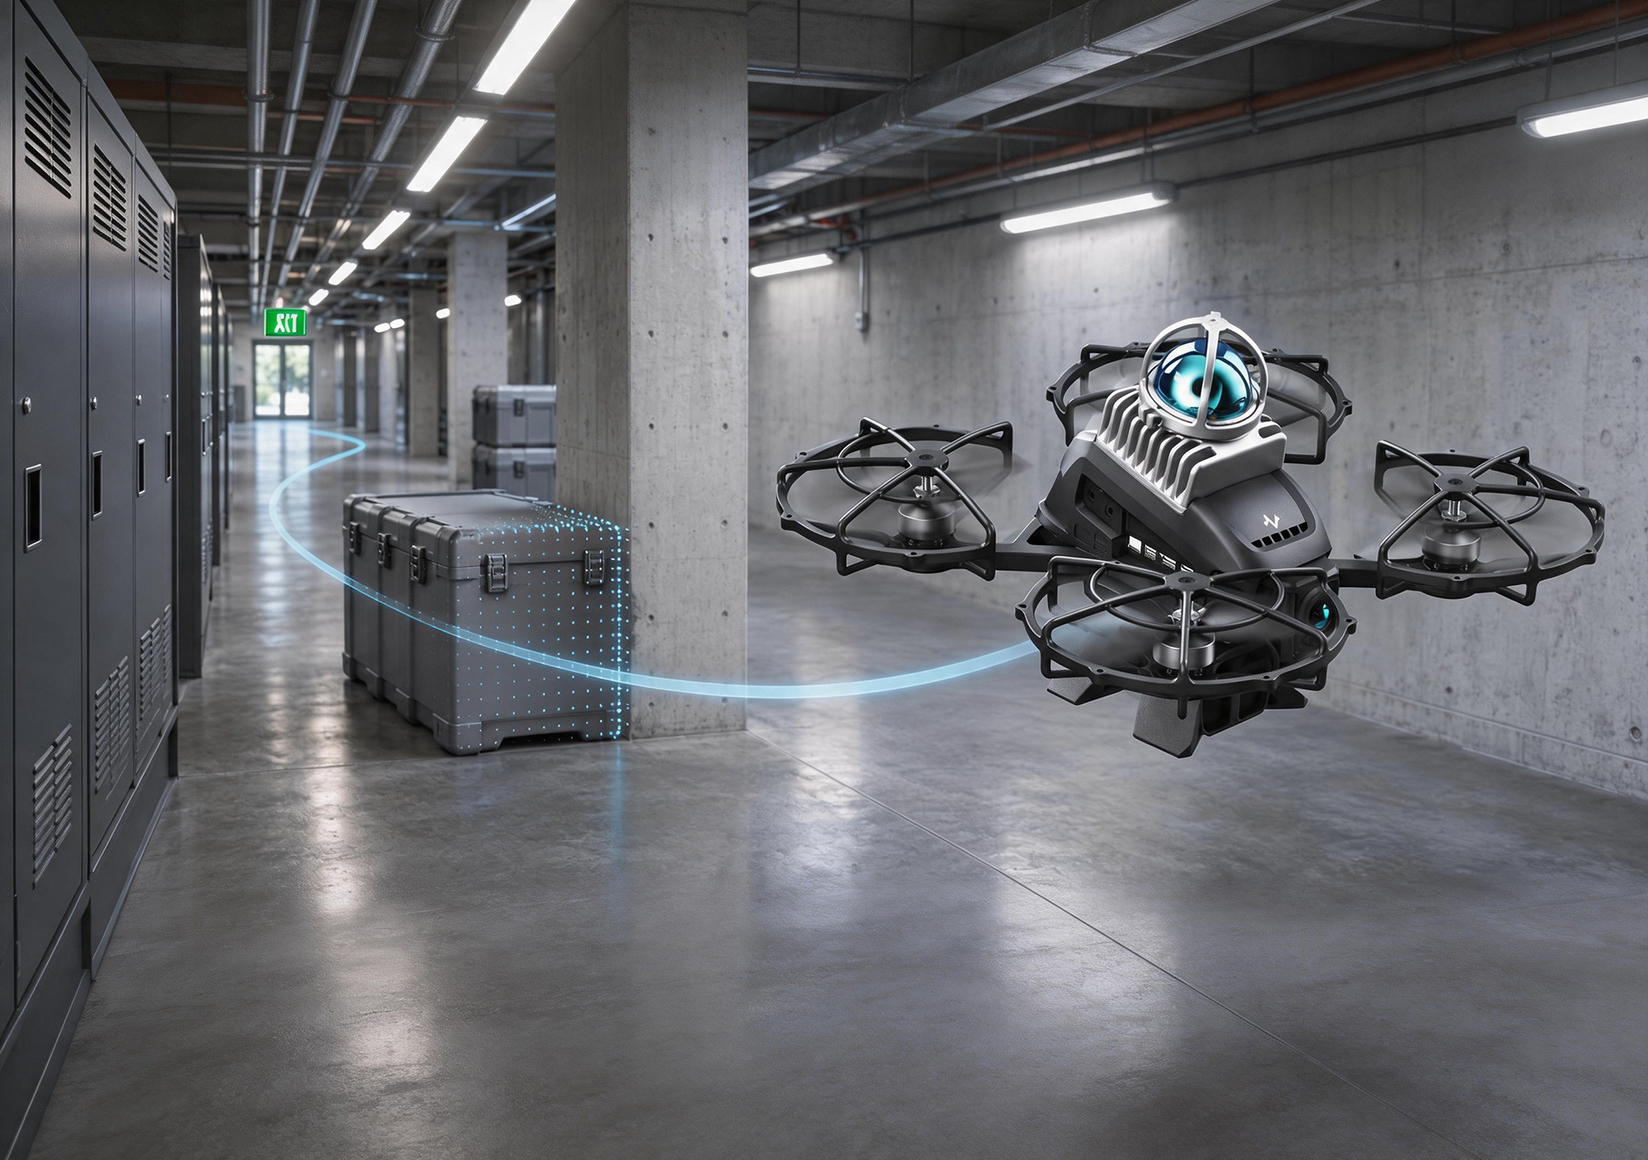
轻巧紧凑,灵活探索
整机重量≤1230 g,含桨保尺寸324×324×182 mm。紧凑机身便于携带与实验部署,适用于课堂演示、飞行实操与竞赛训练


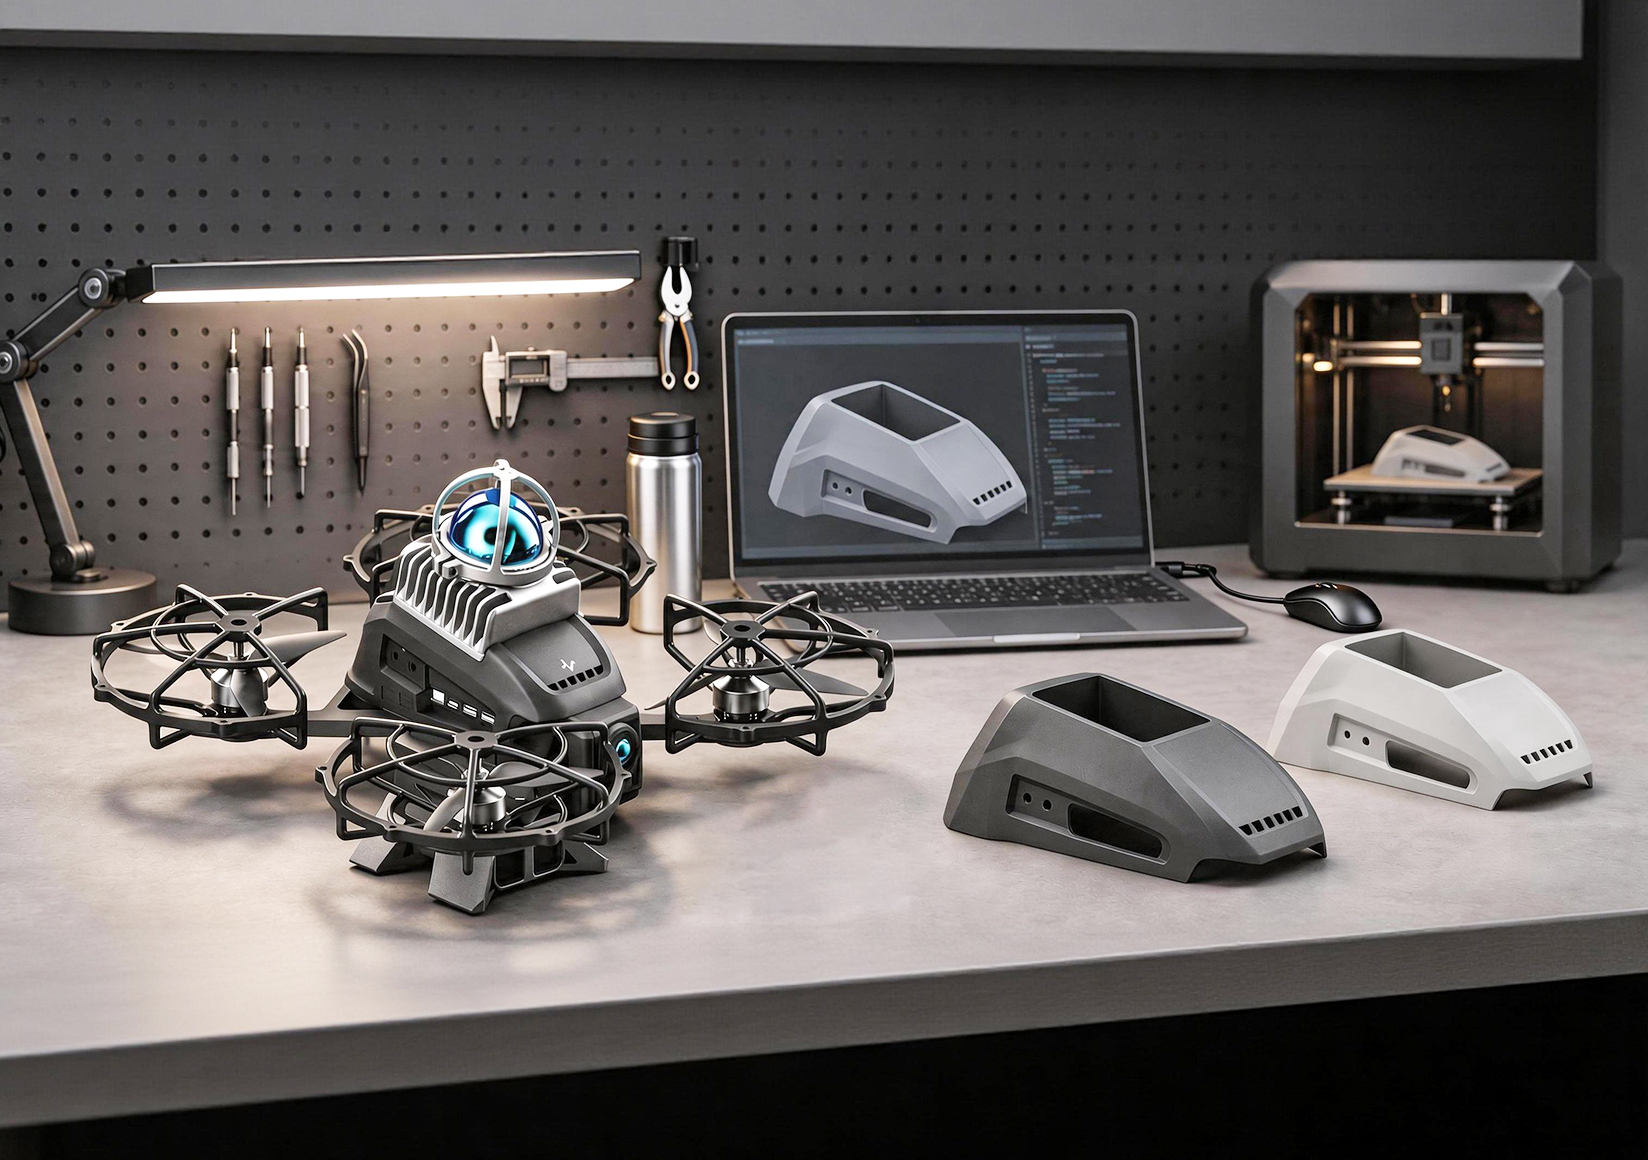
算法开源,外壳随心
从算法到外观同步开放,支持算法二次开发与DIY个性化外壳。让代码调试、结构设计与飞行验证相互衔接,释放动手创造力。
自主规划,感知同行
搭载Diff-Planner自主导航与Faster-LIO定位建图算法,结合激光感知与机载计算,为环境感知、路径规划和自主飞行实验提供支撑。
适配场景
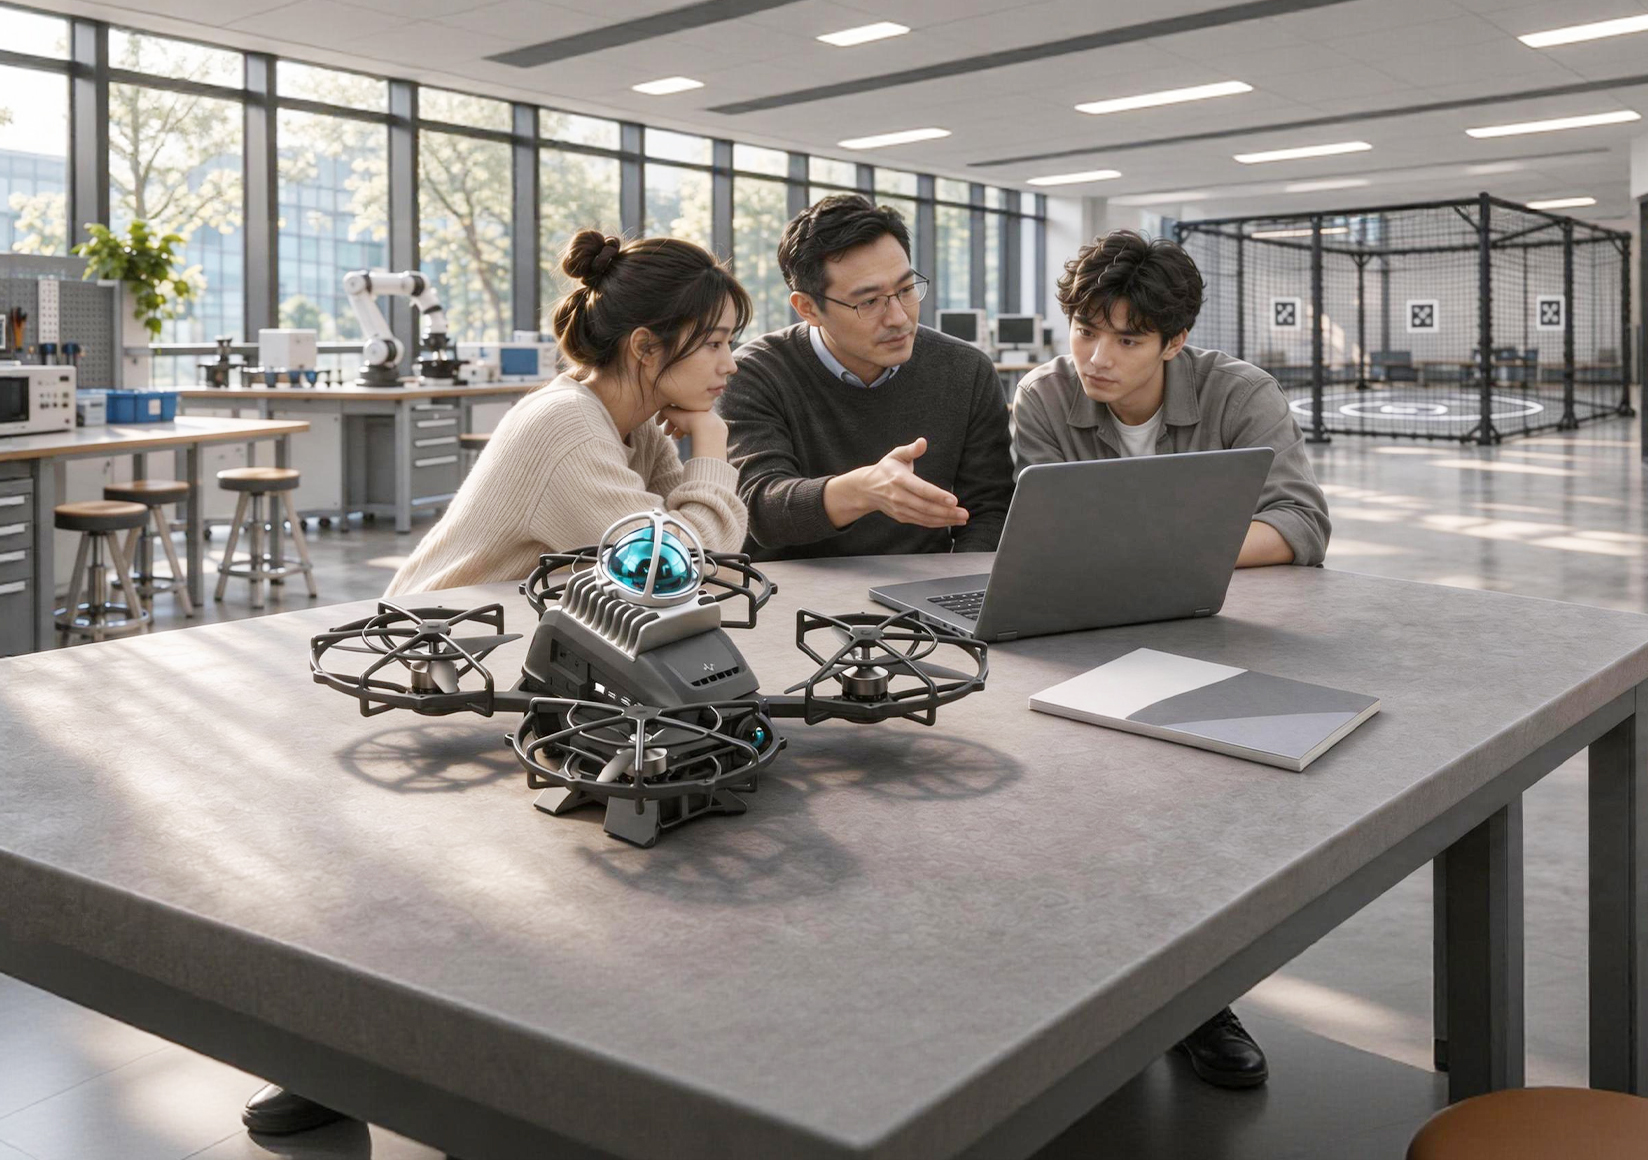
课程配套,学以致用

配套C5实操课程,向用户免费提供。结合飞行平台开展教学演示与动手实践,让算法学习与实机验证相衔接,支撑无人机相关课程与项目实践。
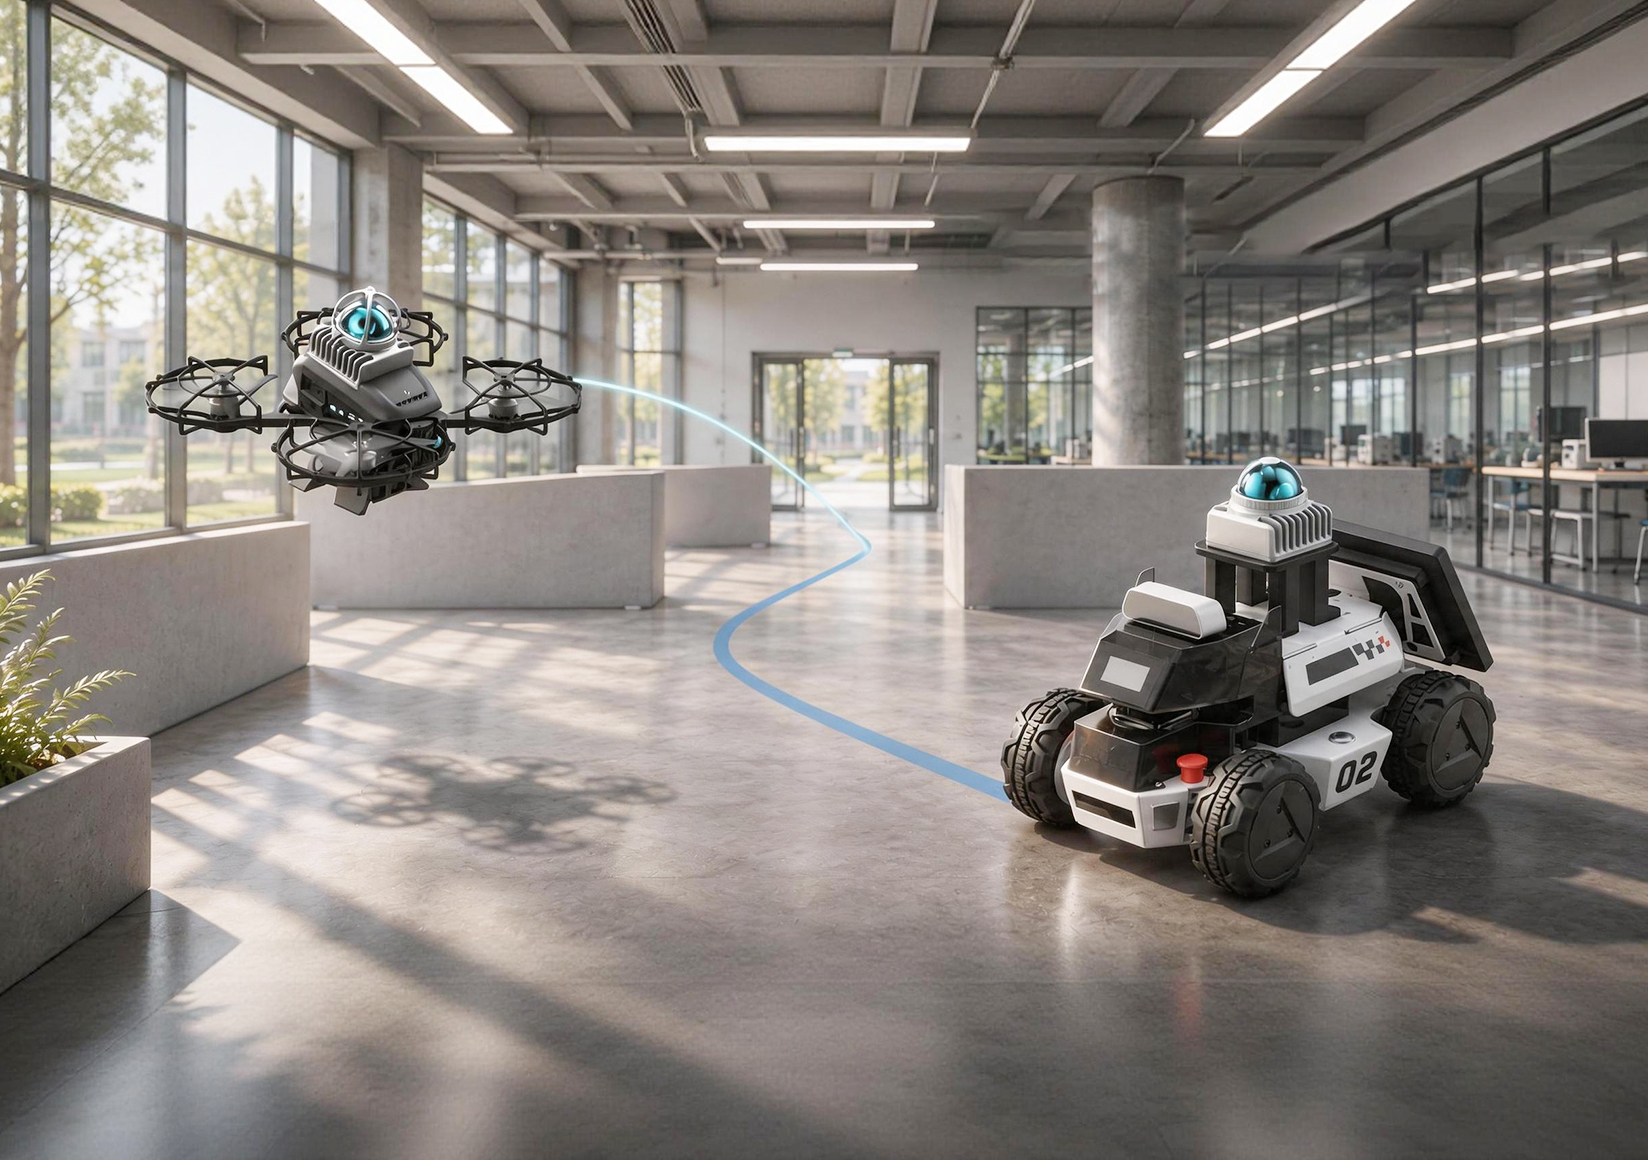
空地协同
配套空地协同系统,支持飞行机器人与无人车、机器狗协同实验。从地面到空中拓展观察与探索视角,为跨平台协同教学和科研验证提供实践载体。
适配竞赛
睿抗机器人开发者大赛|飞行具身协同挑战赛
面向飞行具身与协同任务,开展自主飞行、算法开发和多平台协同训练。
中国高校智能机器人创意大赛|空中具身智能挑战赛
围绕环境感知、自主决策、规划与控制,开展算法验证与竞赛实践。
产品参数
基本参数
机载电脑
单目相机
激光雷达
飞控模块
遥控器
基本参数
整机重量
≤1230g(含电池);≤930g(不含电池)
机身尺寸
324x324x182 mm (含桨保)
最大起飞重量
1800g
最大飞行速度
10m/s
悬停精度
2cm
工作环境温度
0°C-40°C
电池规格
5000 mAh; 14.8 V; 74 Wh
机载电脑
型号
NVIDIA Jetson Orin Nano 8GB
AI算力
40 TOPS
CPU
6核Arm Cortex-A78AE 64位CPU,最高1.7 GHz
GPU
NVIDIA Ampere架构
内存
8 GB 128-bit LPDDR5, 带宽102 GB/s
系统环境
Ubuntu 20.04; ROS noetic 1.17.0
适配算法
Diff-Planner自主导航; Faster-LIO定位建图
扩展接口
USB 3.0 Type-Cx2, UARTx1、千兆以太网口(LAN)x1
单目相机
型号
RER-USBFHDO1M
视场角
水平90°
分辨率
1080P @30 fps
曝光方式
全局曝光
最大图像帧率
120 FPS
激光雷达
型号
Livox Mid-360
视场角
水平360°; 竖直-7°~52°
量程
40m@10%反射率; 70 m@80%反射率
近处盲区
0.1 m
测距随机误差(1a)
≤2 cm (@10m); ≤3 cm (@0.2m)
角度随机误差(1a)
≤0.15°
点云输出
20万点/秒;10 Hz
防水防尘等级
IP67
飞控模块
固件
PX4
陀螺仪
BMI088/BMI088(Dual)
加速度计
BMI088/BMI088(Dual)
磁力计
无板载磁力计
气压计
SPL06
主控芯片
STM32H743VIH6, 480 MHz
RAM
1056 KB
Flash
2048 KB
遥控器
尺寸
165x120x70 mm
重量
204g
传输频率
2.400-2.480 GHz
充电方式
内置USB-C充电
电池
3.7V 18650x2